01
一张图管理整个规划过程
- 问题
- 旅行规划不是一次文本生成,而是需求补全、工具采集、行程设计和质量验证的连续状态变化。
- 动作
- 用 8 个 LangGraph 节点、26 个 State 字段和 3 条条件路由组织流程,并以 checkpoint 保存会话状态。
- 价值
- 每个阶段的输入、输出和失败路径可以追踪,前端也能展示当前执行进度。
02 · 本科毕业设计 · 独立全栈开发
用 MCP 标准化工具能力,让 Agent 调用、校验并修正行程。
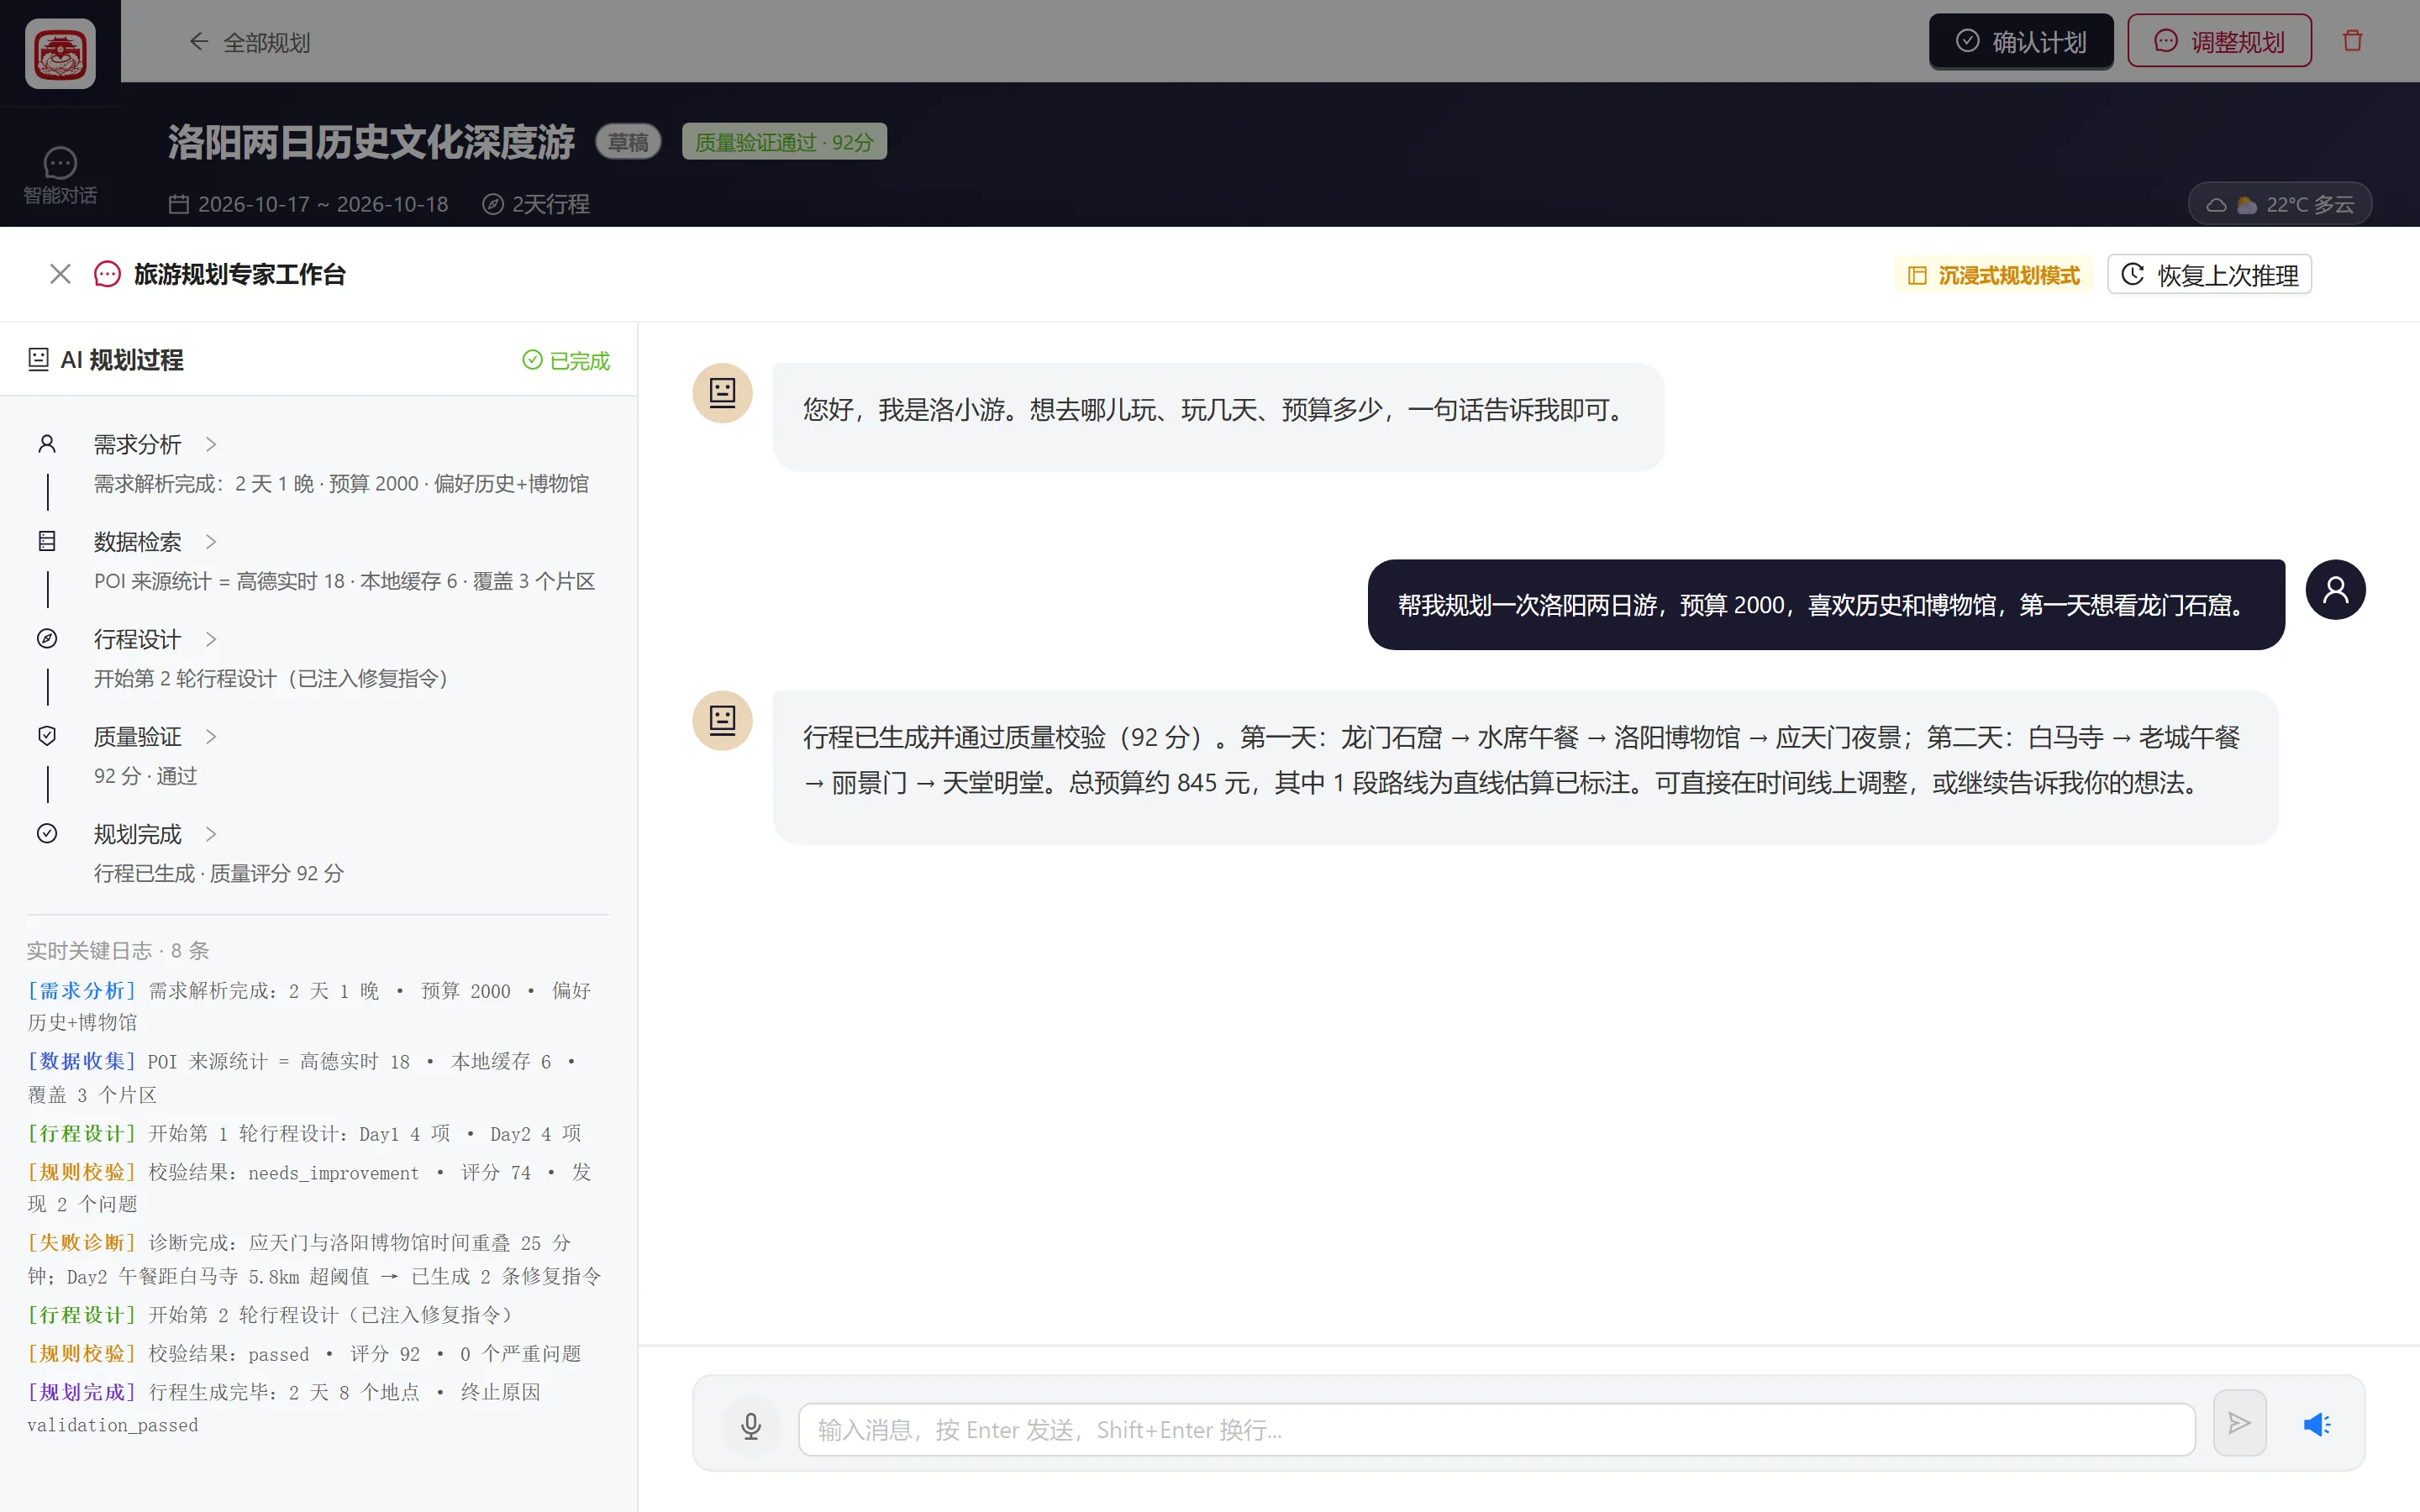
一个基于 LangGraph 的单协调器、多节点旅行规划 Agentic Workflow:地图、天气、路线和文旅检索能力封装为 MCP Server 工具,模型组织需求与行程,确定性规则负责检查结果。
独立完成需求分析、后端、Agent 工作流、前端与地图、模型服务联调。
将地图与文旅能力封装为 MCP Server 工具,接入可追踪工作流并生成带路线信息的逐日行程。
规则检查时间与路线,校验失败后携带原因有限重规划;服务失败时标记估算结果。
核心使用流程
协调器分析天数、预算、兴趣和必去地点,缺少关键条件时先追问。
地图、天气、路线与文旅检索能力以 MCP Server 工具对外暴露,协调器完成选择、参数校验和执行。
结合工具结果和本地知识资料生成逐日安排,并补全相邻活动路线。
规则检查开放时间、时间冲突和路线合理性;失败原因回到规划节点,默认最多修正 2 次。
关键实现
界面证据
我的职责
本科毕业设计,由本人独立完成需求分析、产品结构、后端、AI 工作流、前端与外部服务联调。
完成过高德地图与 DashScope 真实链路运行,静态展示使用脱敏合成数据。
项目用于证明 LangGraph 状态编排、MCP 工具化、规则校验和失败重规划,而不是多个自治 Agent 协作。
实现取舍
高德路线成功时保留道路路径,失败时用 Haversine 估算并显式标记,不把估算伪装成实时导航。
重规划有明确上限;超过次数后以带风险状态结束,防止图循环失控。
RAG 保存来源元数据,但当前不是逐句 citation 闭环。
Evidence-based Q&A
直接追问职责、取舍、失败处理和能力边界。回答只使用已确认可公开的项目证据,并提供对应页面来源。
继续了解